사진 출처: Ogadjet
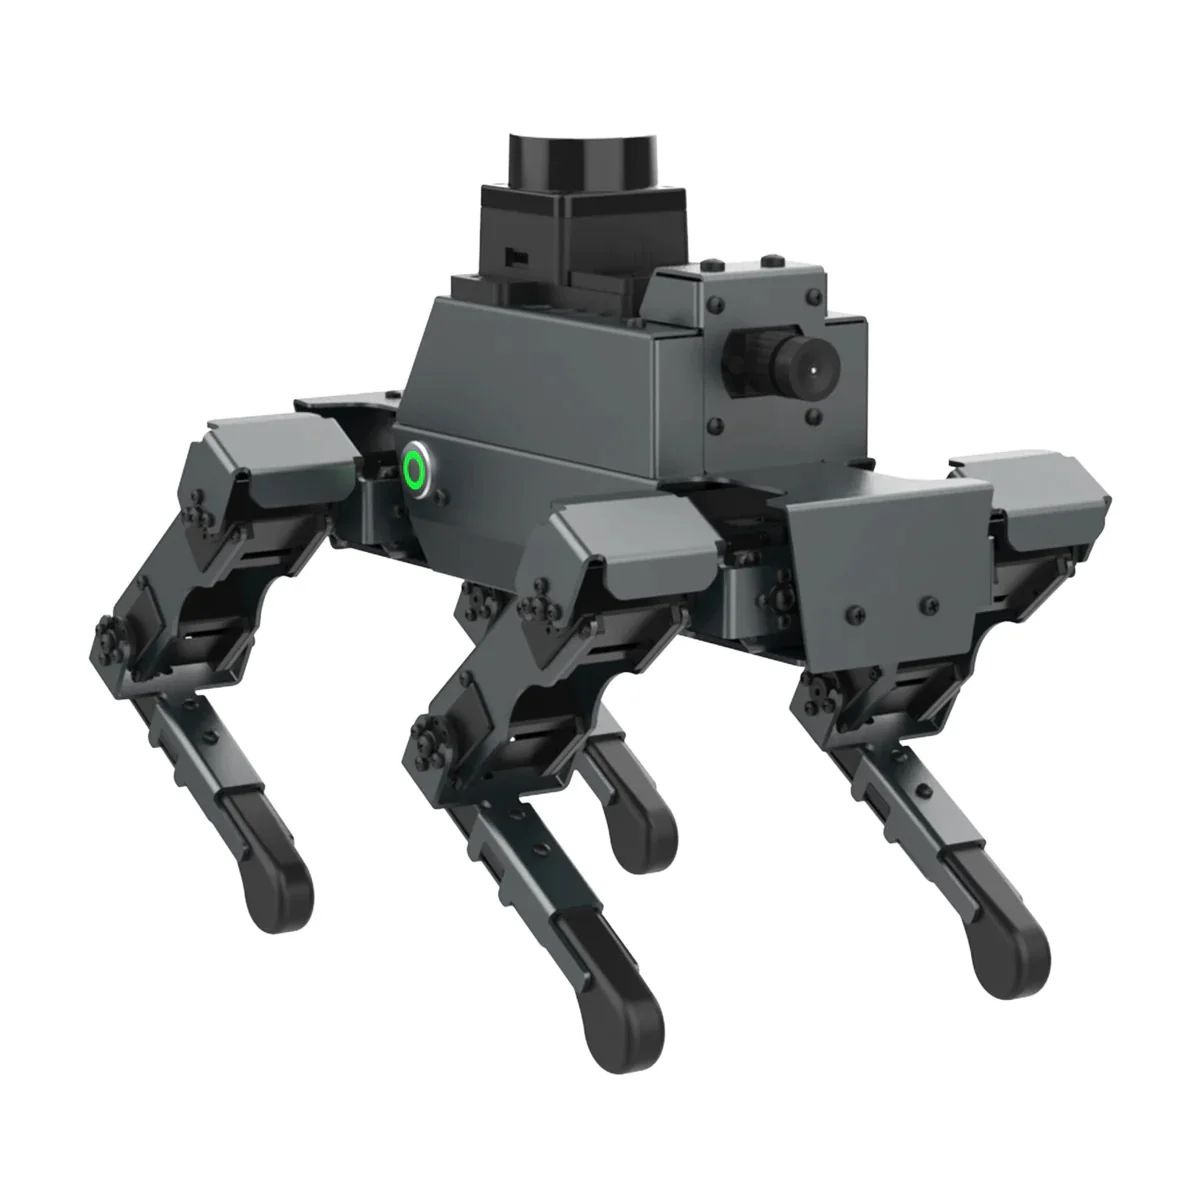
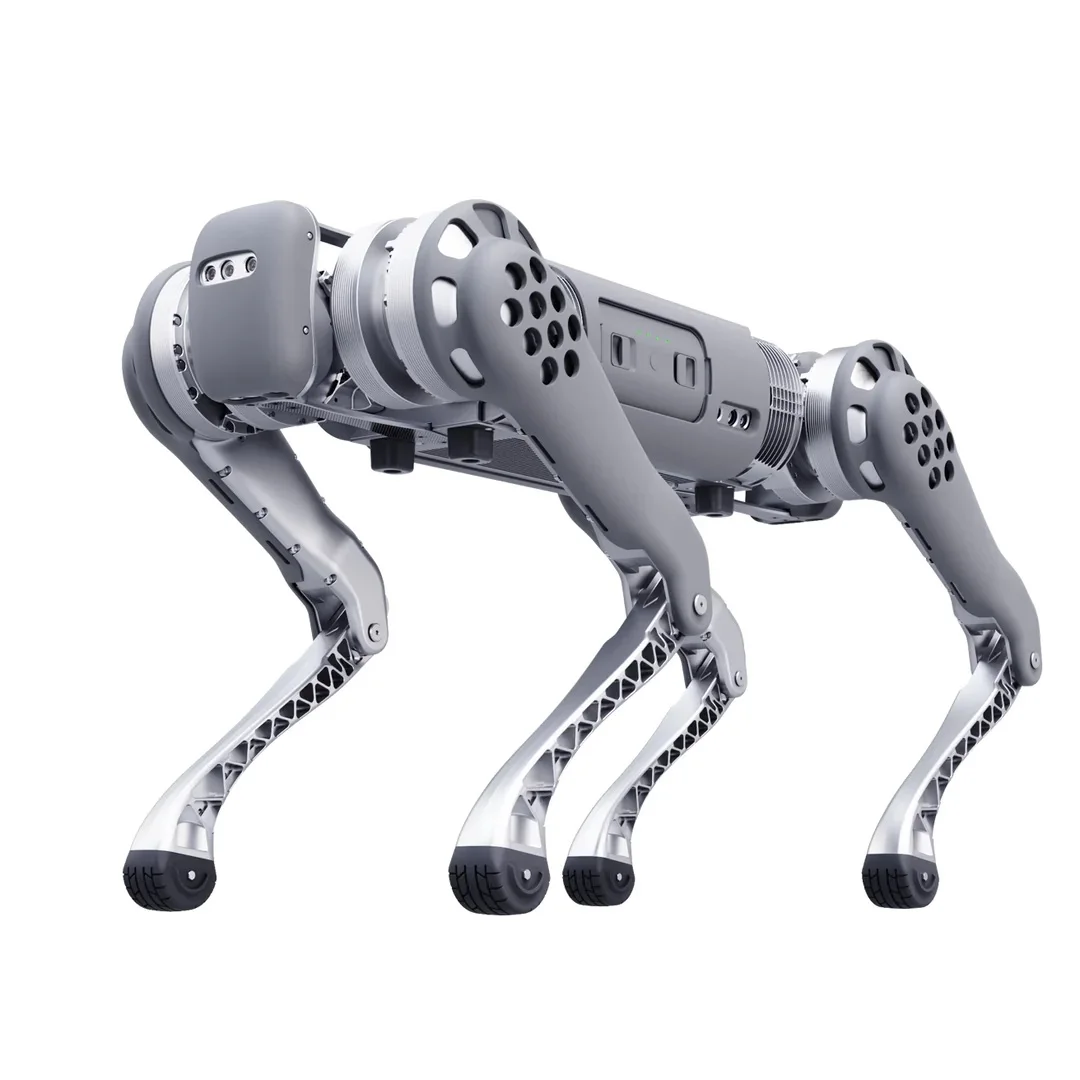
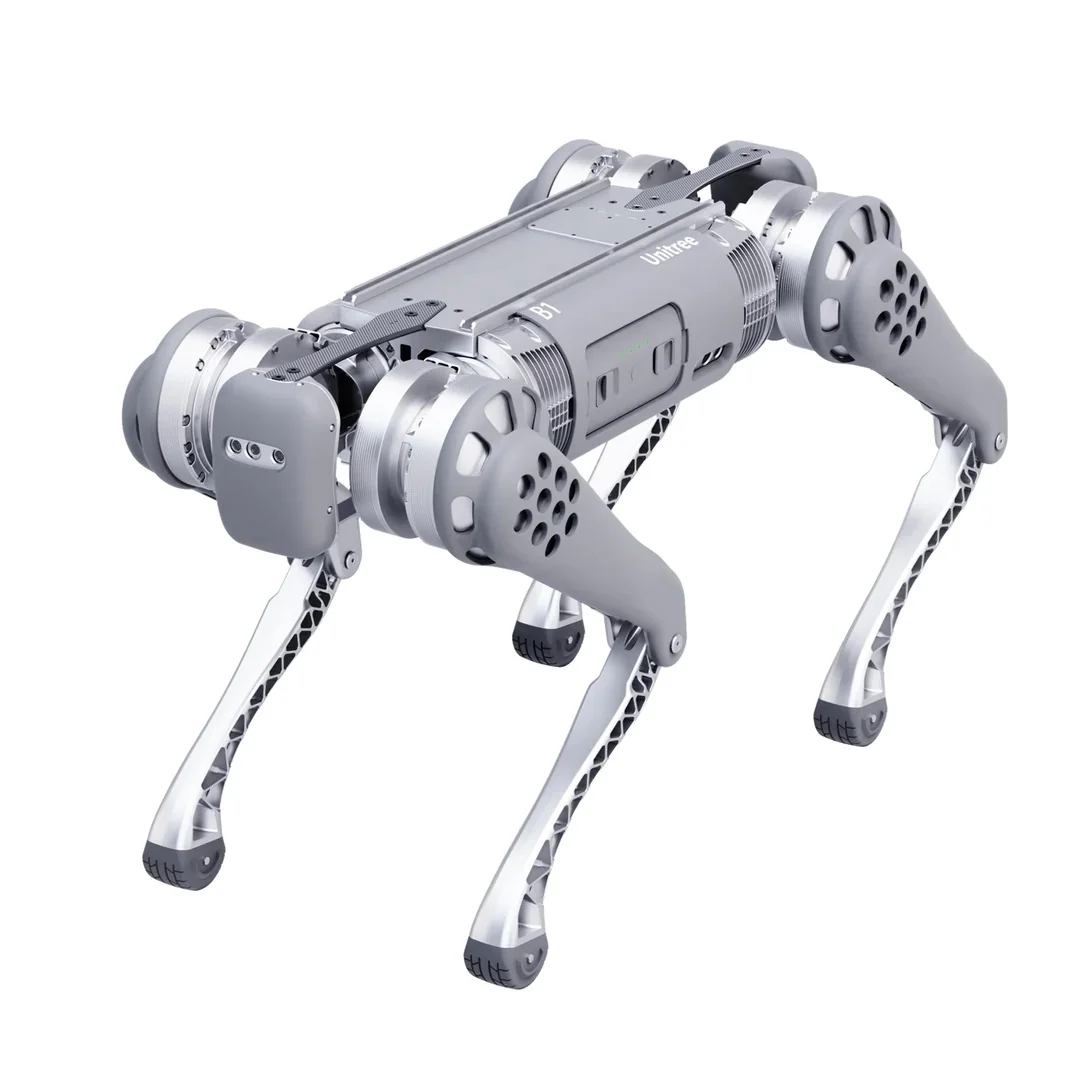
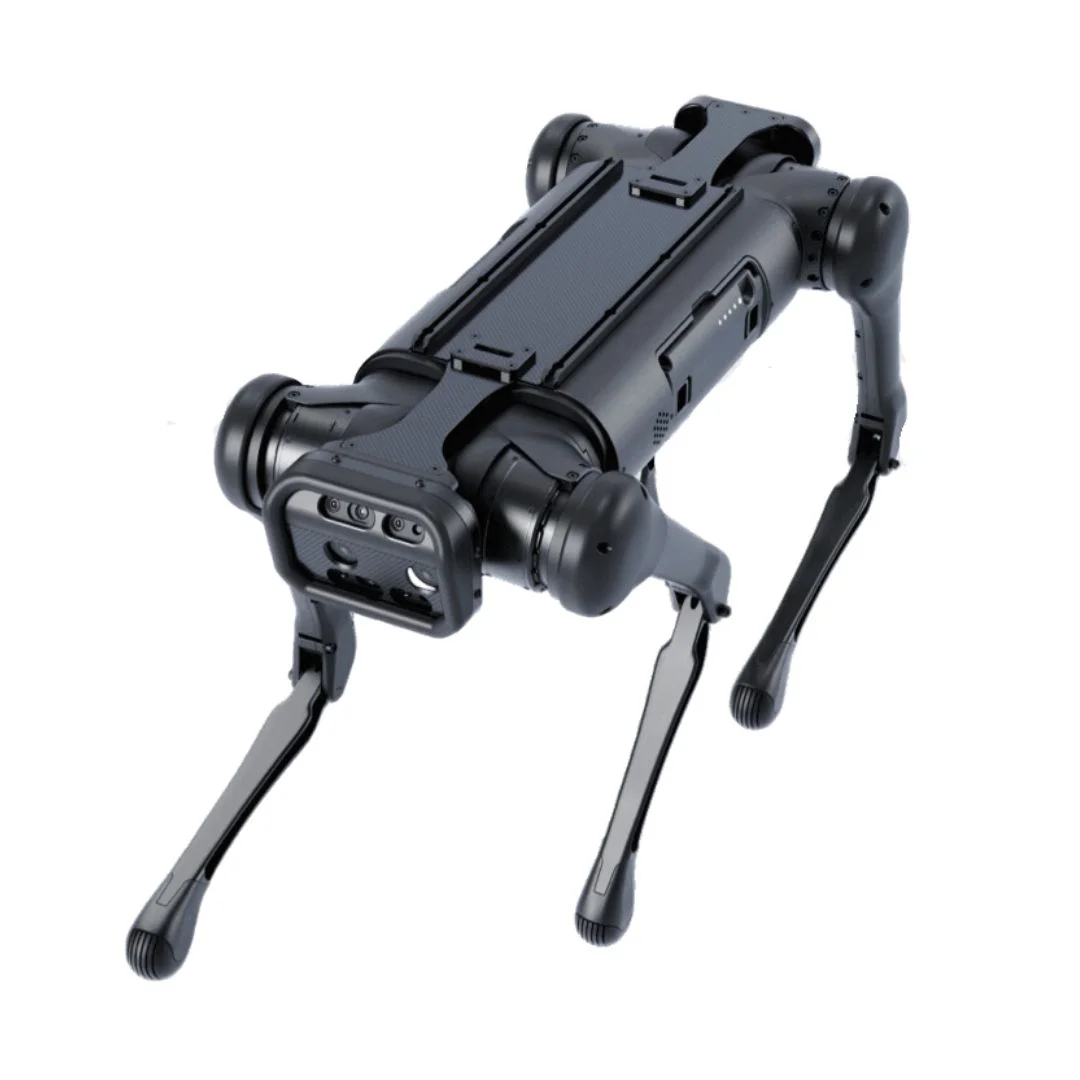
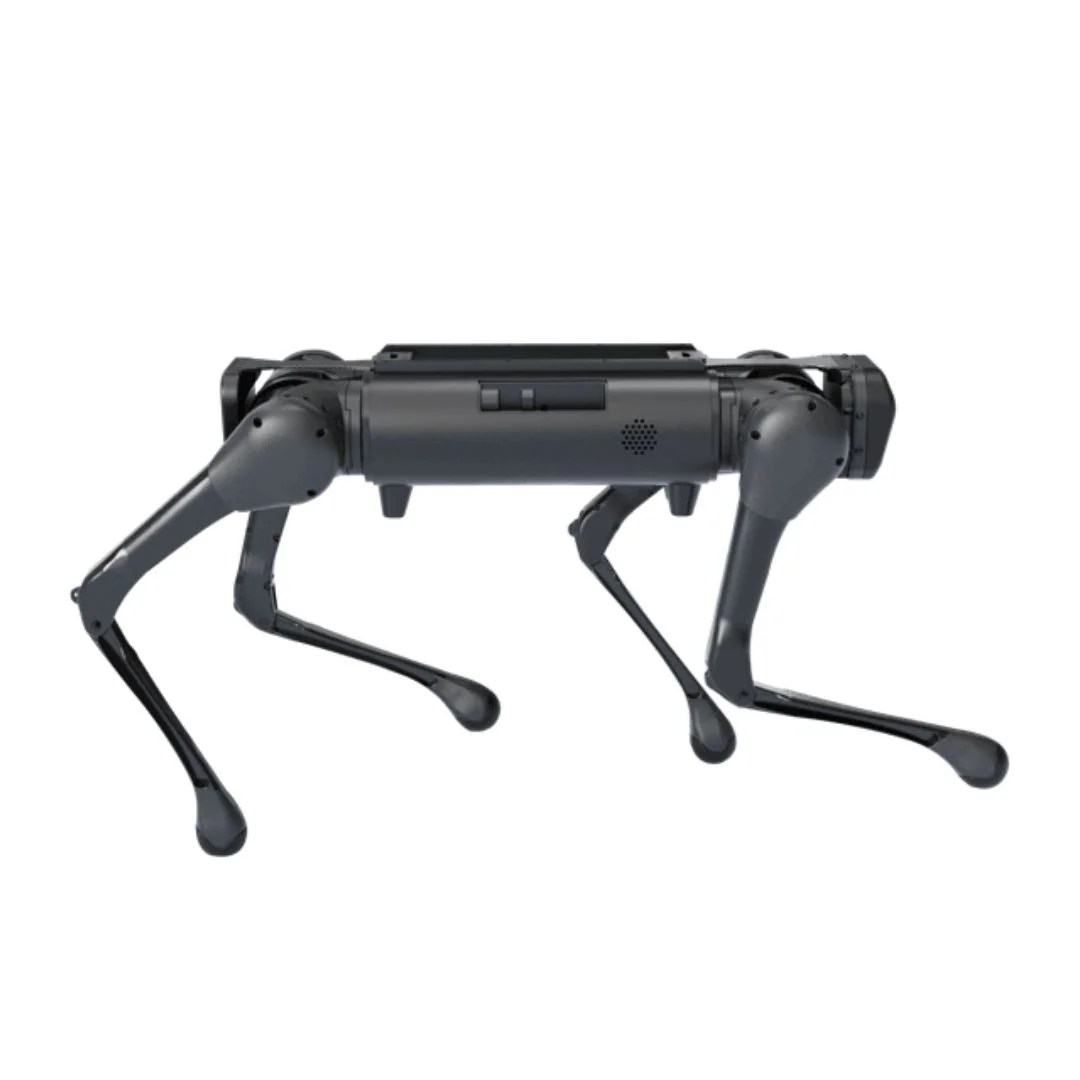
XGO-미니 오가젯 4족 로봇(라이트)
아래에서 해당 제품에 대한 자세한 정보를 확인하세요.
XGO-Mini는 데스크톱 크기의 AI 4족 로봇으로 12자유도를 갖추고 있어 전방향 이동, 6차원 자세 제어, 안정적인 자세 유지 및 다양한 동작을 수행할 수 있습니다. 견적 문의는 저희에게 연락주세요.
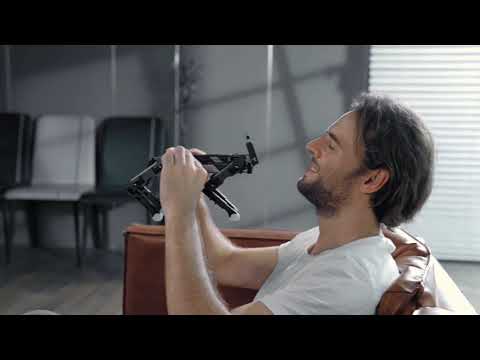
XGO 미니 4족 로봇 강아지
Kendryte K210 칩이 내장된 12자유도 데스크톱 AI 로봇 강아지로, AI 주변 컴퓨팅 애플리케이션에 적합합니다. 전방향 이동, 6D 자세 제어, 자세 안정성 및 다양한 보행 방식을 지원합니다.
이 제품은 9축 IMU가 내장되어 있습니다.
관절 위치 센서와 전류 센서를 통해 자체 자세, 관절 회전 및 토크를 평가하여 내부 알고리즘 및 2차 개발에 활용할 수 있습니다. 이 로봇 강아지는 앱이나 PC에서 그래픽 및 파이썬 프로그래밍을 지원하여 AI 애플리케이션 개발을 가능하게 합니다.
IMU를 이용한 자세 자체 안정화
IMU에서 얻은 자세 데이터와 폐루프 제어를 기반으로, 로봇 강아지는 지면의 움직임에 관계없이 안정적인 상태를 유지할 수 있습니다.
6자유도 자세 제어
발가락이 고정된 상태에서는 몸 전체가 6자유도(DOF)의 동작 제어 하에 유지됩니다.
이동, 녹음 및 재생
XGO-Mini의 관절을 손으로 움직여 그 움직임을 자동으로 기록하고 프로그램으로 재생할 수 있습니다.
사용자 통신 및 보조 프로그래밍 인터페이스
기본 개방형 직렬 프로토콜은 2차 개발 및 검증에 적용됩니다.
운동의 접근 방식을 계획하다
로봇 강아지는 낮은, 중간, 높은 자세를 취할 수 있으며, 각각 다른 속도와 적절한 보행 전략 및 규칙을 갖추고 있습니다.
운동학 및 동역학 시뮬레이션 인터페이스
ROS 시나리오에서는 Rviz 및 Gazebo 플랫폼에서 운동학 및 동역학 시뮬레이션이 수행됩니다.
전방향 모션 제어
12개의 능동 관절과 운동학적 분리 덕분에 로봇 강아지는 앞뒤, 좌우 움직임에 회전 입력을 더하여 어떤 방향으로든 유연한 보행을 할 수 있습니다.
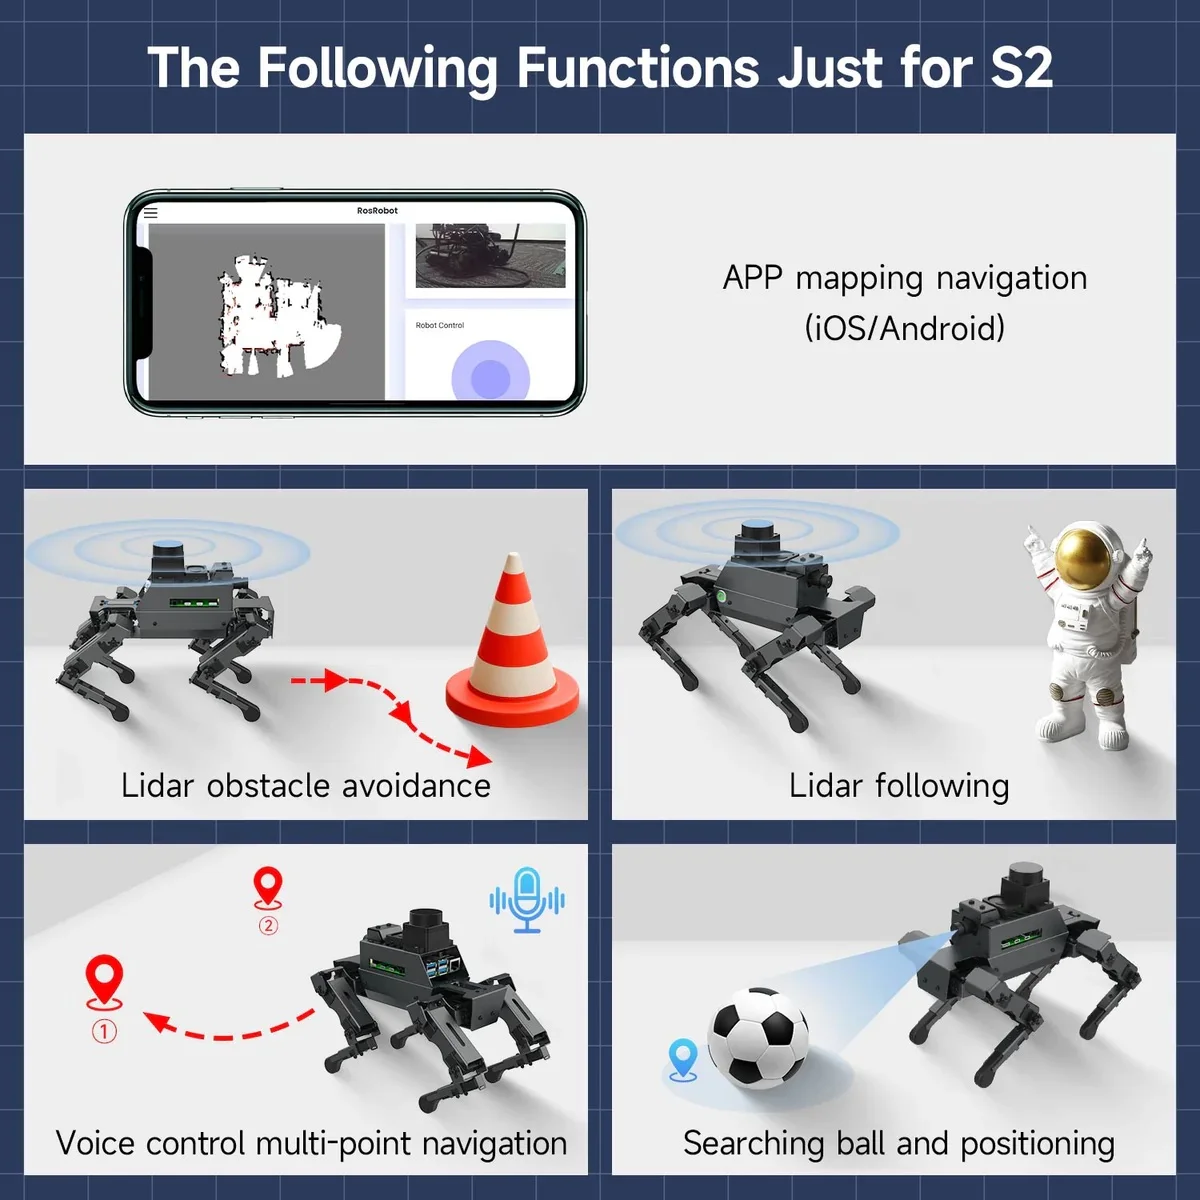
인공 지능
인공 시각, 얼굴 인식, 음성 인식, 모델 학습 및 기타 인공지능 기능.