사진 출처: Hiwonder
깊이 카메라, 라이다 매핑 및 SLAM 내비게이션 기능을 갖춘 ROS Jetson Nano 헥사포드 로봇 연구 키트 JetHexa
2,159.00만 XNUMX천원 TTC
아래에서 해당 제품에 대한 자세한 정보를 확인하세요.
JetHexa는 로봇 운영 체제(ROS) 기반의 오픈 소스 헥사포드 로봇입니다. NVIDIA Jetson Nano, 스마트 직렬 버스 서보, Lidar 카메라, 단안/3D 깊이 카메라를 탑재하여 로봇 동작 제어, 매핑 및 내비게이션, 장애물 추적 및 회피, 개인 맞춤형 이동, 인간 특징 인식, 체성 감각 상호작용을 구현합니다.
카테고리 : EDU+ 제품군
결제 및 보안
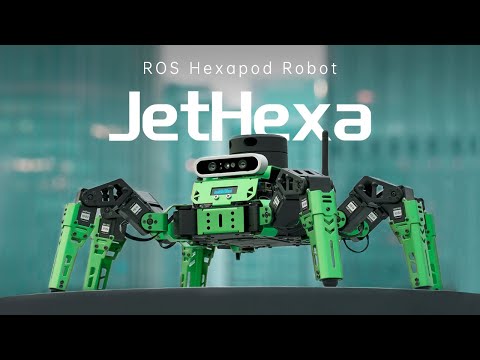
새로운 역 운동학 알고리즘, 삼각대와 물결 모양 보행, 고도로 구성 가능한 신체 자세, 높이와 속도를 갖춘 JetHexa는 사용자에게 최고의 사용자 경험을 선사합니다.
JetHexa는 사용자가 헥사포드의 움직임을 학습하고 검증할 수 있는 고급 플랫폼 역할을 할 뿐만 아니라, ROS 개발 솔루션도 제공합니다. 사용자가 ROS 헥사포드 로봇 세계에서 새로운 여정을 시작할 수 있도록 다양한 ROS 및 로봇 학습 자료와 튜토리얼을 제공합니다.
나노 젯슨 제어 시스템
NVIDIA Jetson Nano는 TensorFlow, PyTorch, Caffe/Caffe2, Keras, MXNet과 같은 주류 딥러닝 프레임워크를 실행할 수 있으며, 대규모 AI 프로젝트에 강력한 컴퓨팅 성능을 제공합니다. Jetson Nano 기반의 JetHexa는 이미지 인식, 객체 감지 및 위치 지정, 자세 추정, 의미론적 분할, 지능형 분석 및 기타 강력한 기능을 구현할 수 있습니다.

2D 라이더 매핑, 내비게이션 및 장애물 회피
JetHexa에는 Cartographer, Hector, Karto 및 Gmapping을 포함한 다양한 알고리즘을 사용한 매핑, 경로 계획, 고정 지점 탐색, 탐색 시 장애물 회피를 지원하는 고성능 EAI G4 Lidar가 탑재되어 있습니다.

RTAB-VSLAM 3D 비전 매핑 및 내비게이션
JetHexa는 순수 RTAB 비전과 비전 및 Lidar의 융합이라는 두 가지 방식으로 3D 컬러 매핑을 지원하여 3D 맵에서 장애물을 탐색하고 피하며 전역 재위치화를 수행할 수 있습니다.

다중 지점 탐색 및 장애물 회피
Lidar는 실시간으로 주변 환경을 감지하고 JetHexa가 다중 지점 탐색 중에 장애물을 피할 수 있도록 해줍니다.

깊이 맵 데이터, 포인트 클라우드
JetHexa는 해당 API를 사용하여 카메라로부터 깊이 맵, 컬러 이미지 및 포인트 클라우드를 얻을 수 있습니다.

고정된 속도와 높이로 "문워크"
역 운동학 알고리즘 덕분에 JetHexa는 일정한 속도로 SLAM 매핑과 문워킹을 수행하는 동안 안정성을 유지할 수 있습니다.

피치각도 및 롤링각도 조정
고도로 구성 가능한 신체 자세, 중심, 높이 각도 및 롤 각도 덕분에 헥사포드 로봇은 모든 종류의 복잡한 지형을 극복할 수 있습니다.

방향, 속도, 피치 및 보폭 조정
JetHexa는 이동 중에도 방향을 바꾸고 차선을 변경할 수 있으며, 선형 속도, 각속도, 위치, 높이, 보폭을 단계 없이 조정할 수 있습니다.

신체의 자기 균형
내장된 IMU 센서는 신체 자세를 실시간으로 감지하여 로봇이 관절을 조정하여 신체 균형을 맞추도록 합니다.
MediaPipe 개발, AI 상호작용 업그레이드
JetHexa는 MediaPipe 프레임워크를 기반으로 인체 추적, 손 감지, 자세 감지, 전역 감지, 얼굴 감지, 3D 감지 등을 수행할 수 있습니다.

ROS 로봇 운영 체제
ROS는 로봇을 위한 오픈소스 메타 운영체제입니다. 하드웨어 추상화, 저수준 주변 장치 제어, 자주 사용되는 기능 구현, 프로세스 간 메시지 전달, 패키지 관리 등 기본적인 서비스를 제공합니다.
또한 모든 컴퓨터에서 코드를 얻고, 컴파일하고, 작성하고, 실행하는 데 필요한 도구와 라이브러리 함수를 제공합니다. 로봇 연구 개발을 위한 코드 재사용을 지원하는 것을 목표로 합니다.
또한 모든 컴퓨터에서 코드를 얻고, 컴파일하고, 작성하고, 실행하는 데 필요한 도구와 라이브러리 함수를 제공합니다. 로봇 연구 개발을 위한 코드 재사용을 지원하는 것을 목표로 합니다.