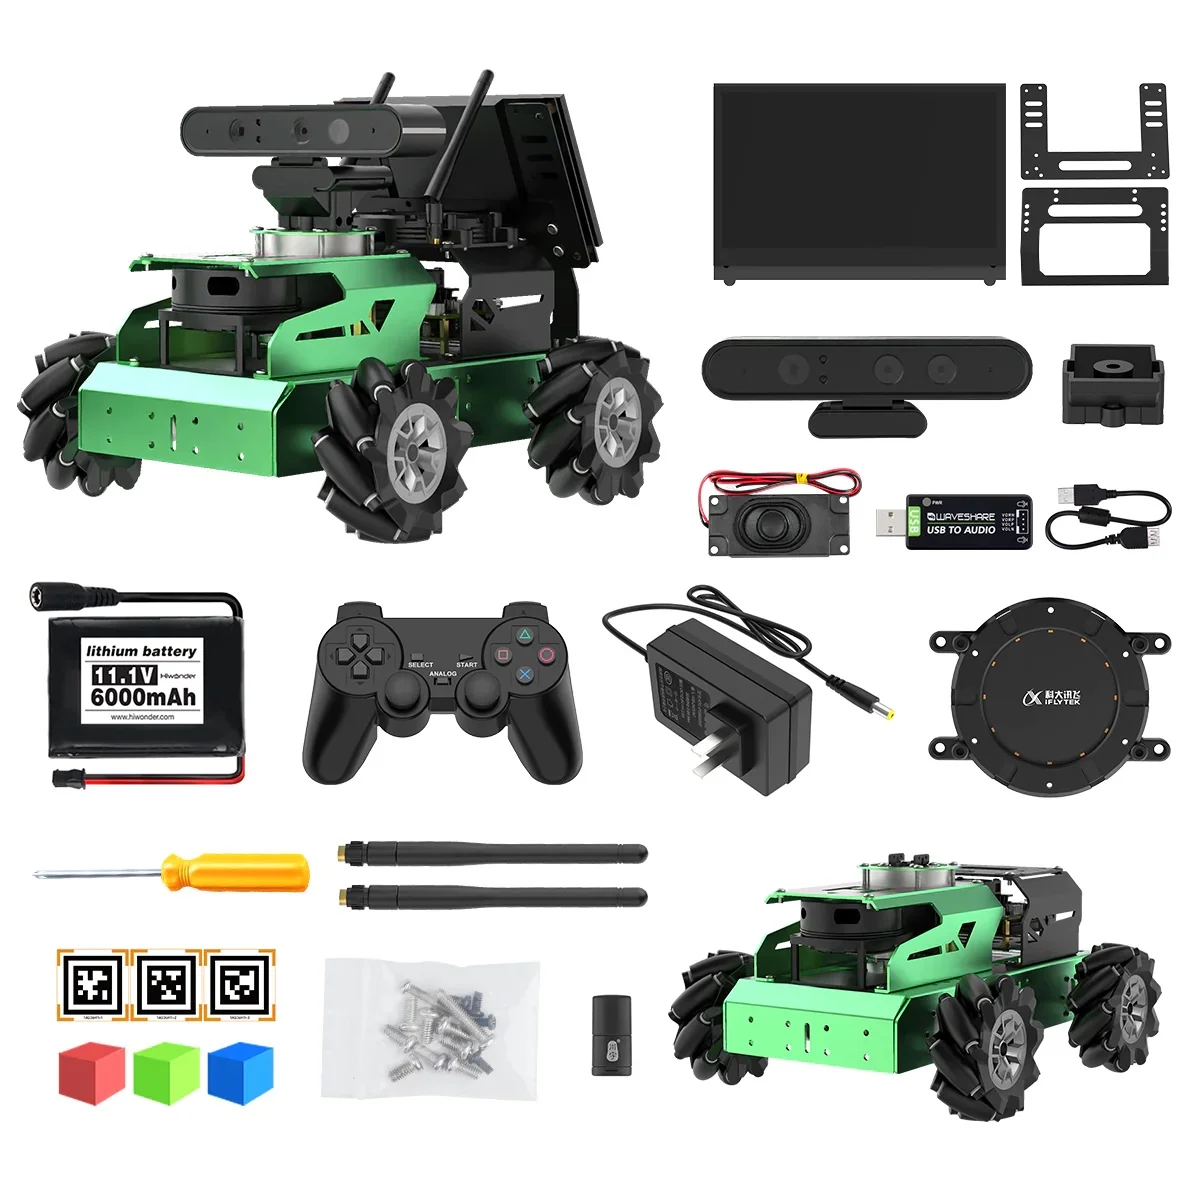


사진 출처: Hiwonder
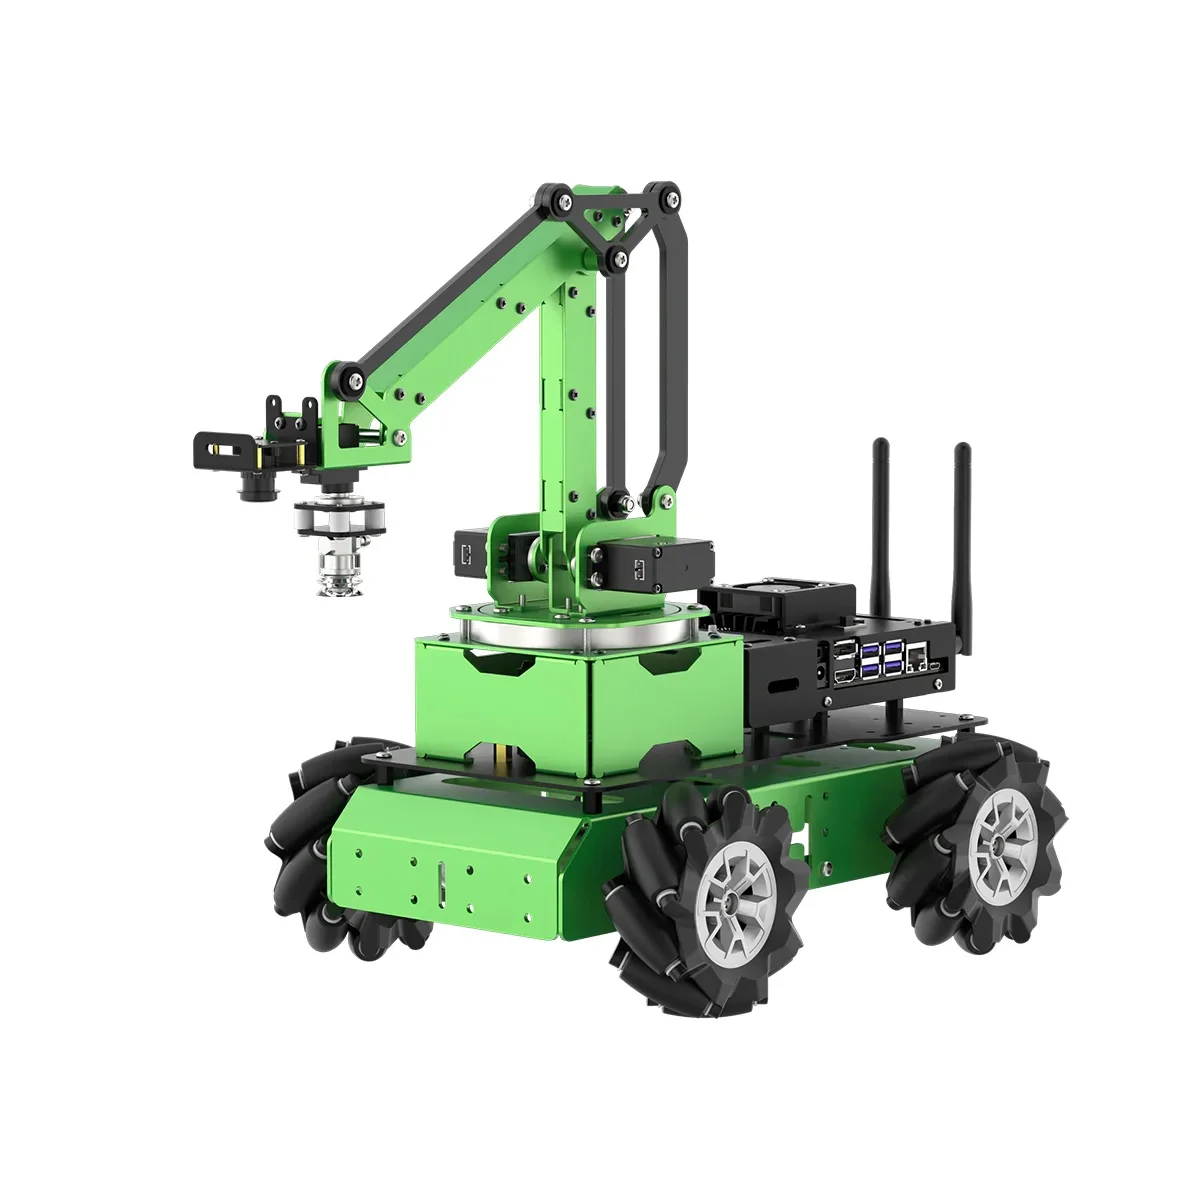
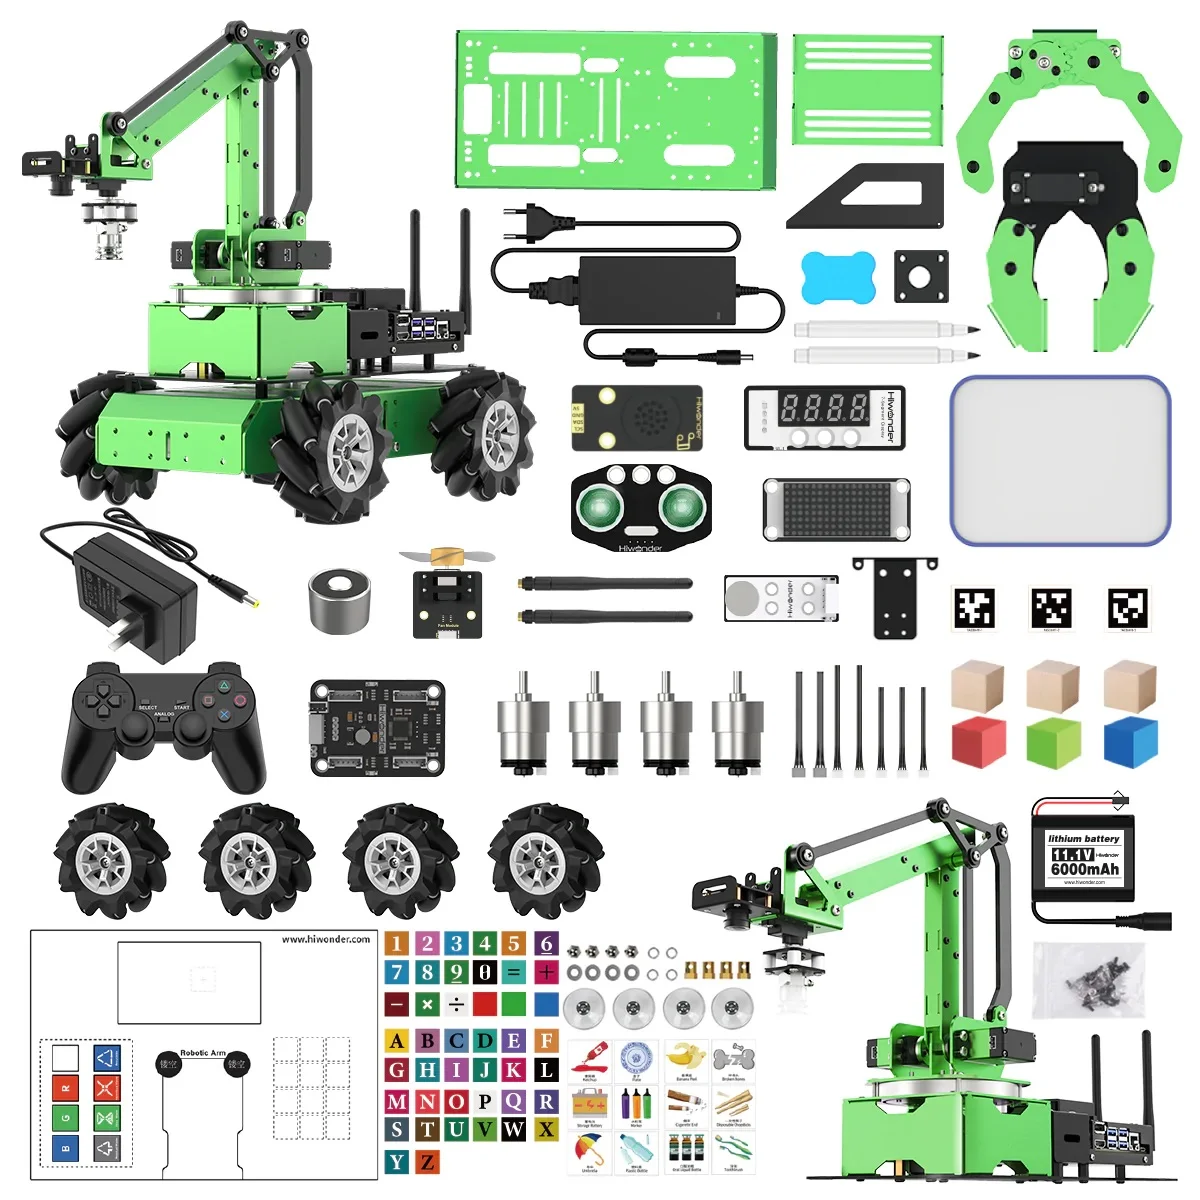
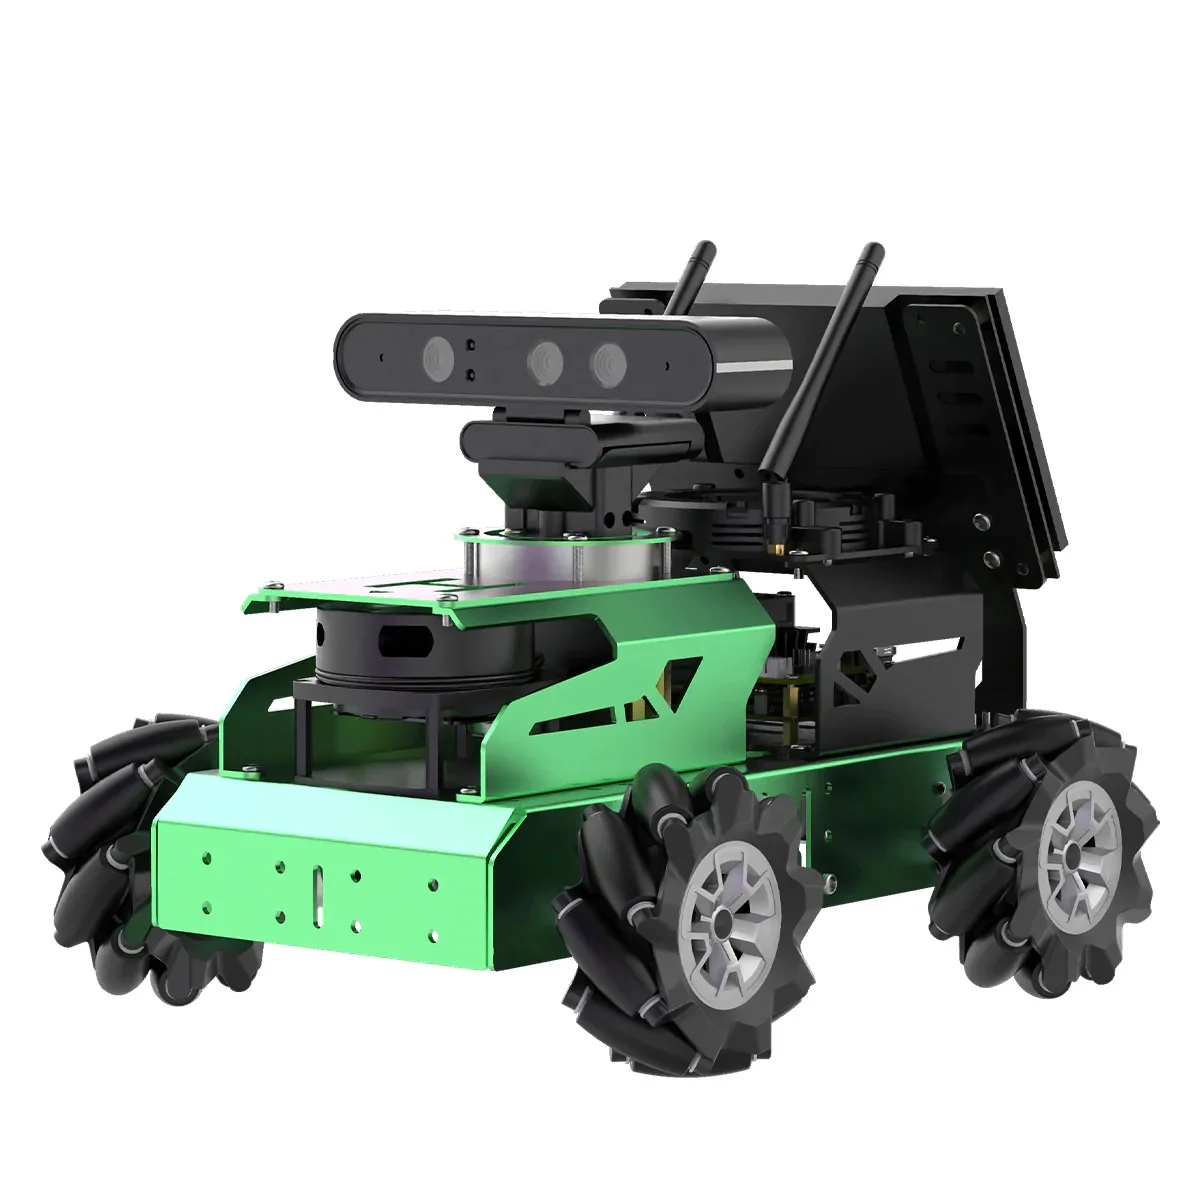
로봇 제작 및 프로그래밍, JetAuto ROS 자동차 연구, Jetson Nano 터치스크린, LiDAR 카메라, SLAM 매핑, 고급 내비게이션 에디션
1,989.00만 XNUMX천원 TTC
아래에서 해당 제품에 대한 자세한 정보를 확인하세요.
JetAuto는 ROS 교육에 적합한 보급형 ROS 로봇 자동차입니다. NVIDIA Jetson Nano, 고성능 인코더 모터, 라이더, 3D 깊이 카메라를 탑재하여 더욱 다양한 기능을 제공합니다. 로봇 동작 제어, 매핑 및 내비게이션, 경로 계획, 장애물 추적 및 회피, 자율주행, 인간 특징 인식, 체성 감각 상호작용, 음성 상호작용 등 다양한 기능을 구현할 수 있습니다.
카테고리 : EDU+ 제품군
결제 및 보안

나노 젯슨 제어 시스템
NVIDIA Jetson Nano는 TensorFlow, PyTorch, Caffe/Caffe2, Keras, MXNet과 같은 주류 딥러닝 프레임워크를 실행할 수 있습니다. 대규모 AI 프로젝트에 강력한 컴퓨팅 성능을 제공합니다. Jetson Nano 기반의 JetAuto는 이미지 인식, 객체 감지 및 위치 지정, 자세 추정, 의미론적 분할, 지능형 분석 및 기타 강력한 기능을 구현할 수 있습니다.
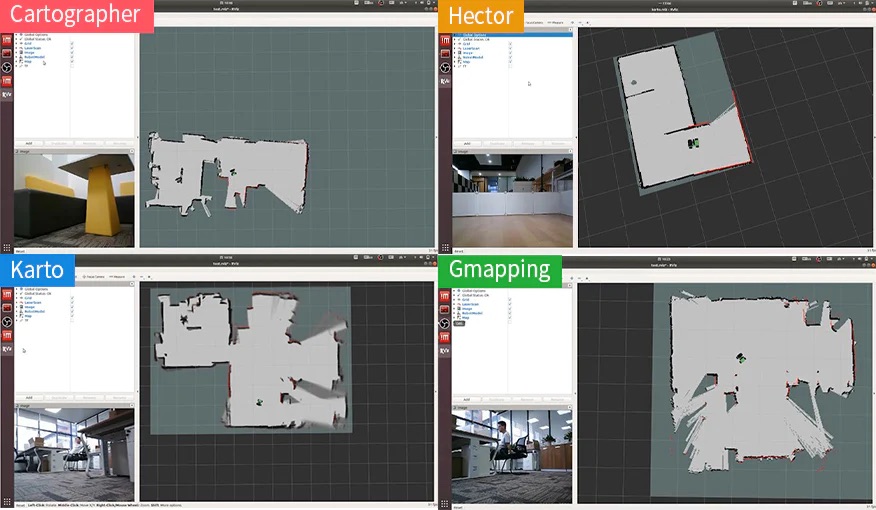
2D 라이더 매핑 및 내비게이션
JetAuto는 Gmapping, Hector, Karto, Cartographer 등 다양한 알고리즘을 활용한 매핑을 지원하는 고성능 Lidar를 탑재하고 있습니다. 또한, 경로 계획, 고정 지점 내비게이션, 그리고 내비게이션 중 장애물 회피 기능도 구현할 수 있습니다.
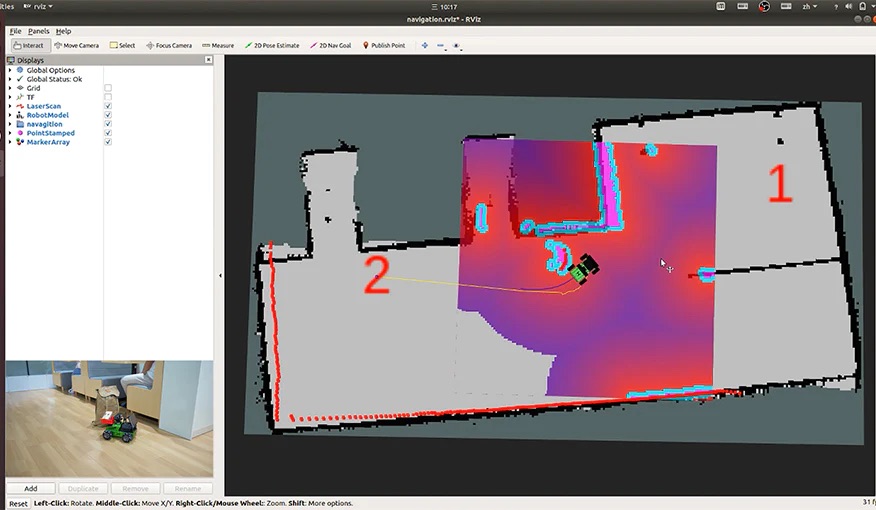
단일 지점 탐색, 다중 지점 탐색
JetAuto는 Lidar를 사용하여 실시간으로 주변 환경을 감지하고 단일 지점 탐색과 다중 지점 탐색을 구현합니다.
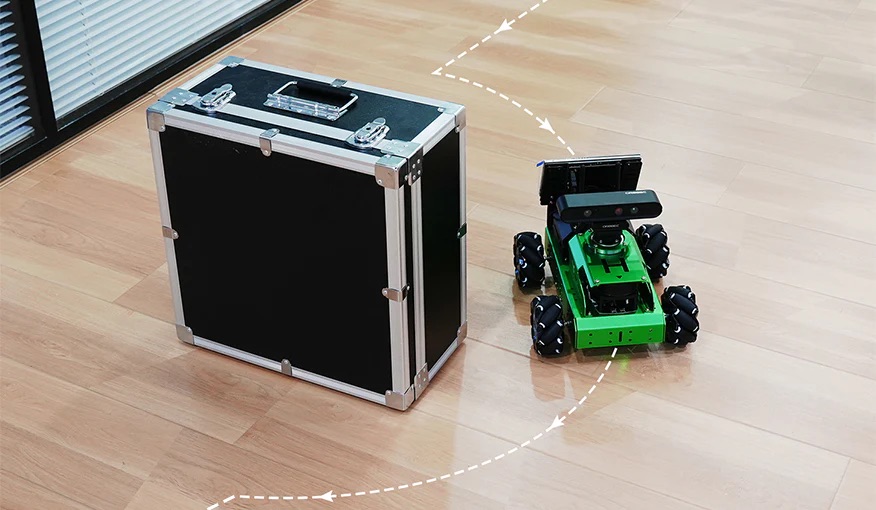
TEB 경로 계획, 장애물 회피
TEB 경로 계획을 지원하고, 항해 중 실시간으로 장애물을 모니터링할 수 있습니다. 따라서 장애물을 피하고 계속 주행할 수 있도록 경로를 재계획할 수 있습니다.
RRT 자율 탐사 매핑
JetAuto는 RRT 알고리즘을 채택하여 탐색 매핑을 수행하고, 맵을 저장하고, 출발점으로 자동으로 복귀할 수 있으므로 수동 제어가 필요 없습니다.
라이더 추적.
라이더는 앞에 있는 움직이는 물체를 스캔하여 로봇이 대상을 추적할 수 있게 해줍니다.
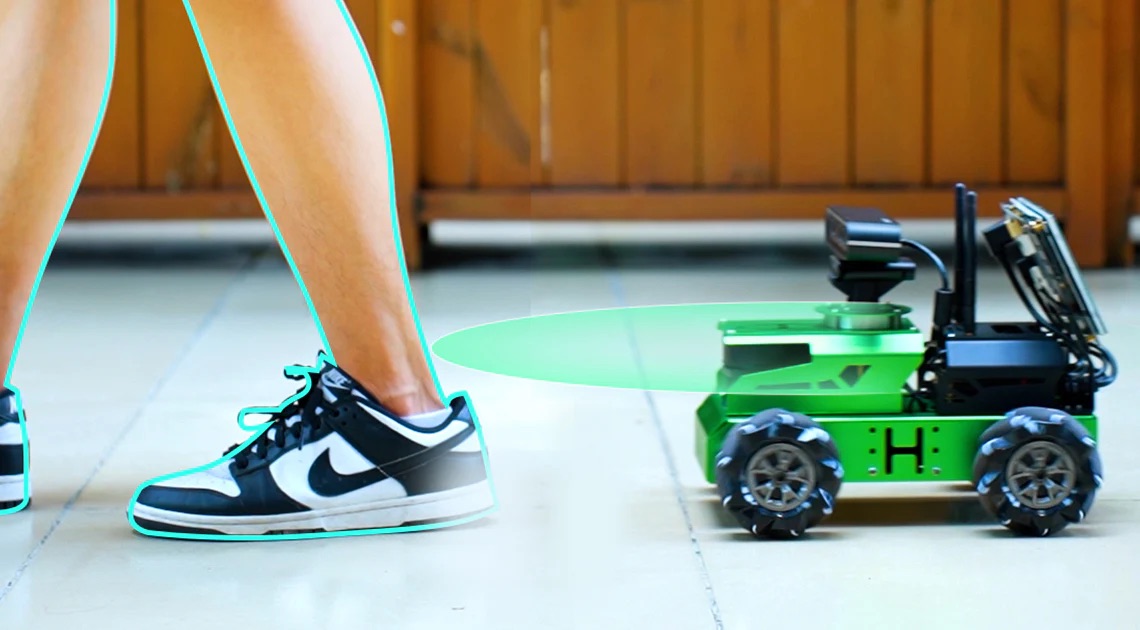
라이더 추적
라이더는 앞에 있는 움직이는 물체를 스캔하여 로봇이 대상을 추적할 수 있게 해줍니다.
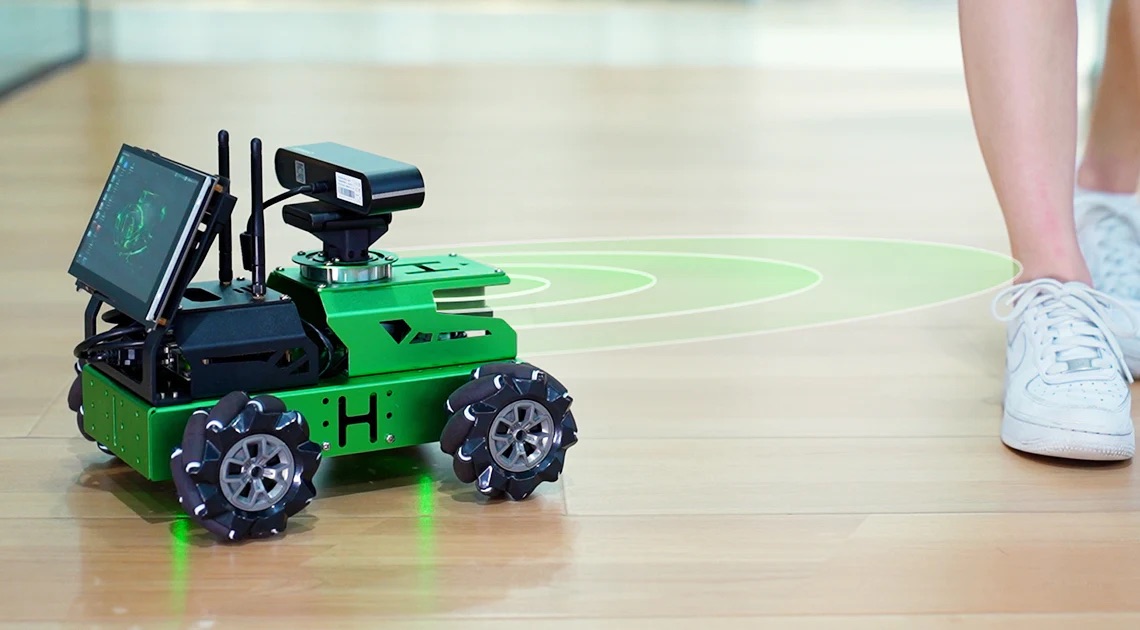
깊이 맵 데이터, 포인트 클라우드
해당 API를 사용하여 JetAuto는 카메라에서 깊이 맵, 컬러 이미지 및 포인트 클라우드를 얻을 수 있습니다.
딥러닝, 자율주행
JetAuto를 사용하면 ROS를 연습하기 위한 자율주행 시나리오를 설계하여 자율주행의 기본 기능을 더 잘 이해할 수 있습니다.
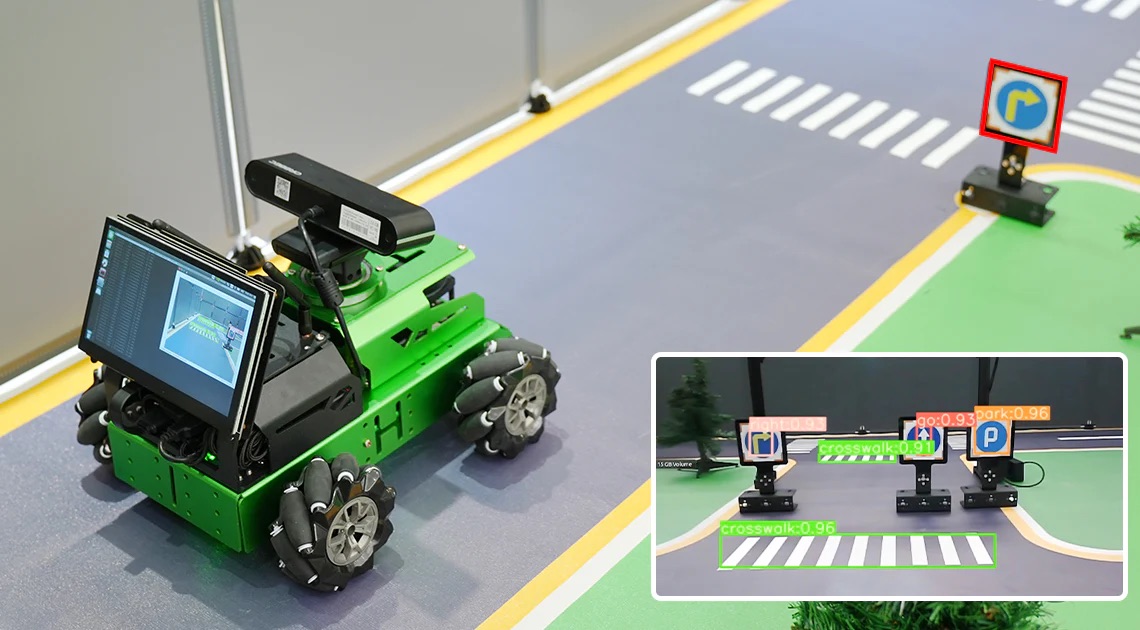
도로 표지판 감지
JetAuto는 딥러닝 모델 라이브러리를 학습시켜 AI 비전을 통한 자율 주행을 실현할 수 있습니다.
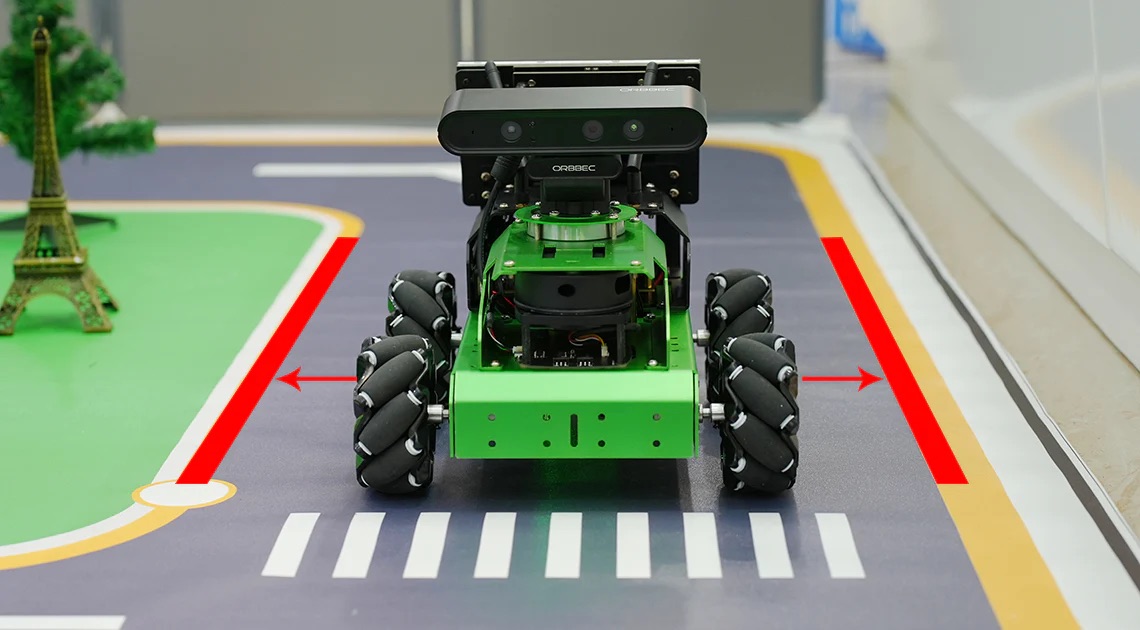
길의 수호자
JetAuto는 차선과 차량 사이의 안전한 거리를 유지하기 위해 양쪽 차선을 인식할 수 있습니다.
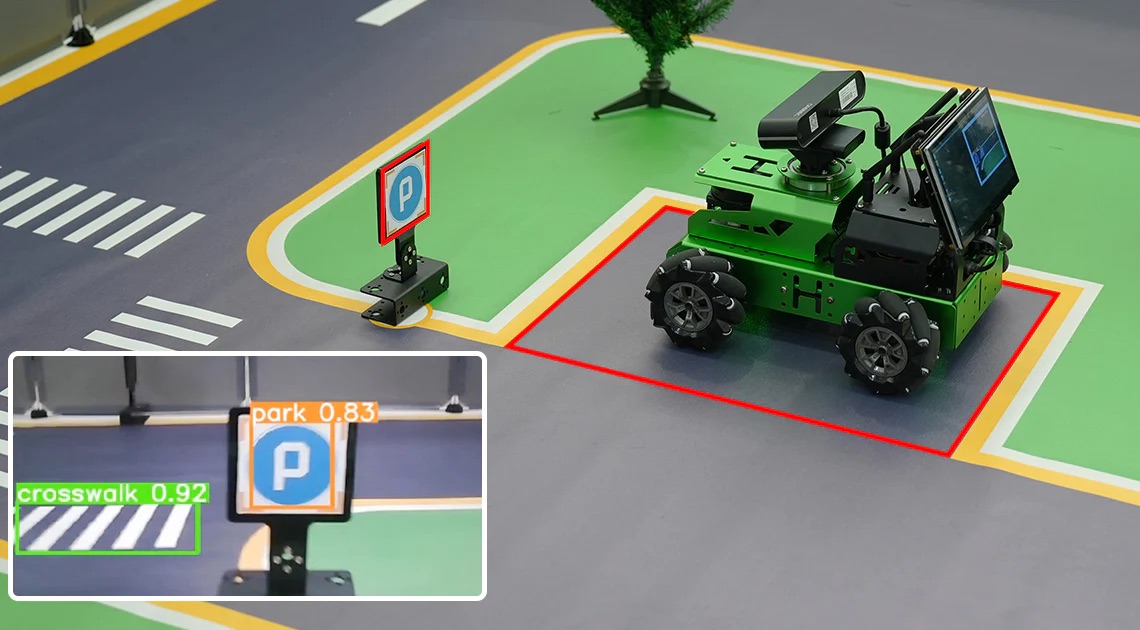
자동 주차
JetAuto는 딥러닝 알고리즘과 결합하여 주차 표지판을 인식한 후 자동으로 주차 공간으로 운전합니다.
KCF 타겟 추적
KCF 필터링 알고리즘을 통합하여 로봇이 선택된 타겟을 따라갈 수 있습니다.
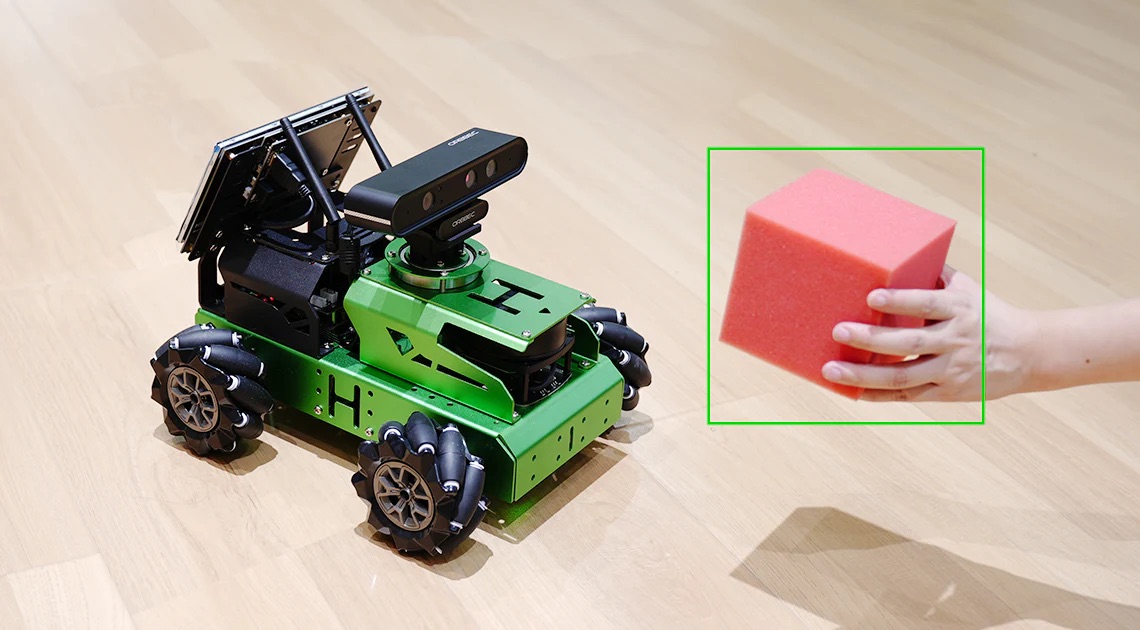
색상/라벨 인식 및 추적
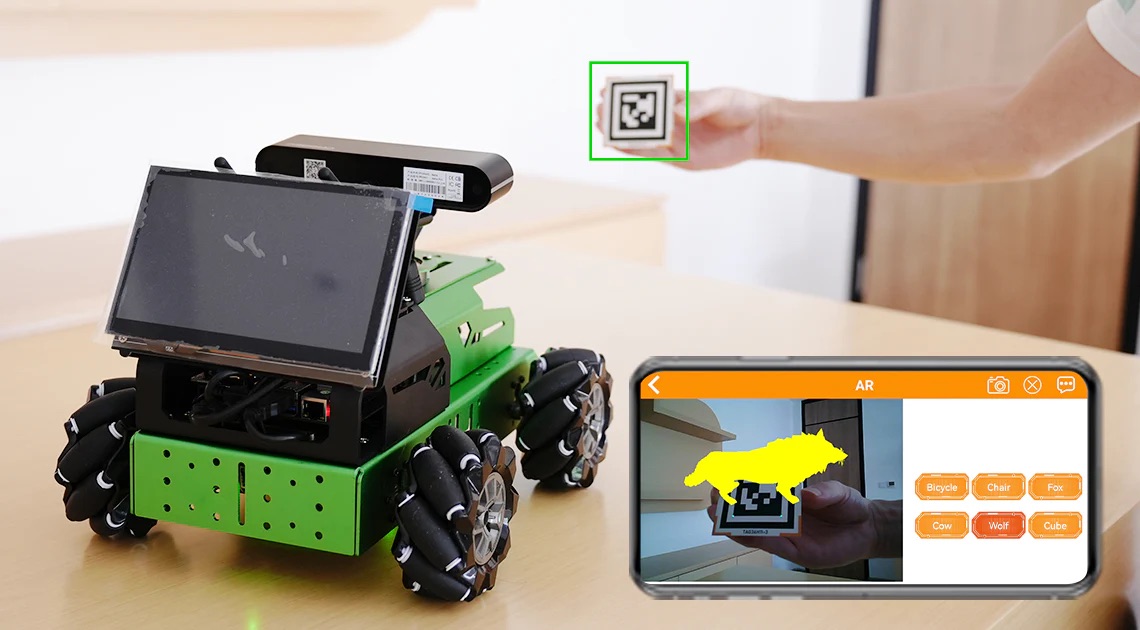
JetAuto는 지정된 색상을 인식하고 추적할 수 있으며, 여러 개의 April 비콘과 해당 좌표를 인식할 수 있습니다.